Contact Us

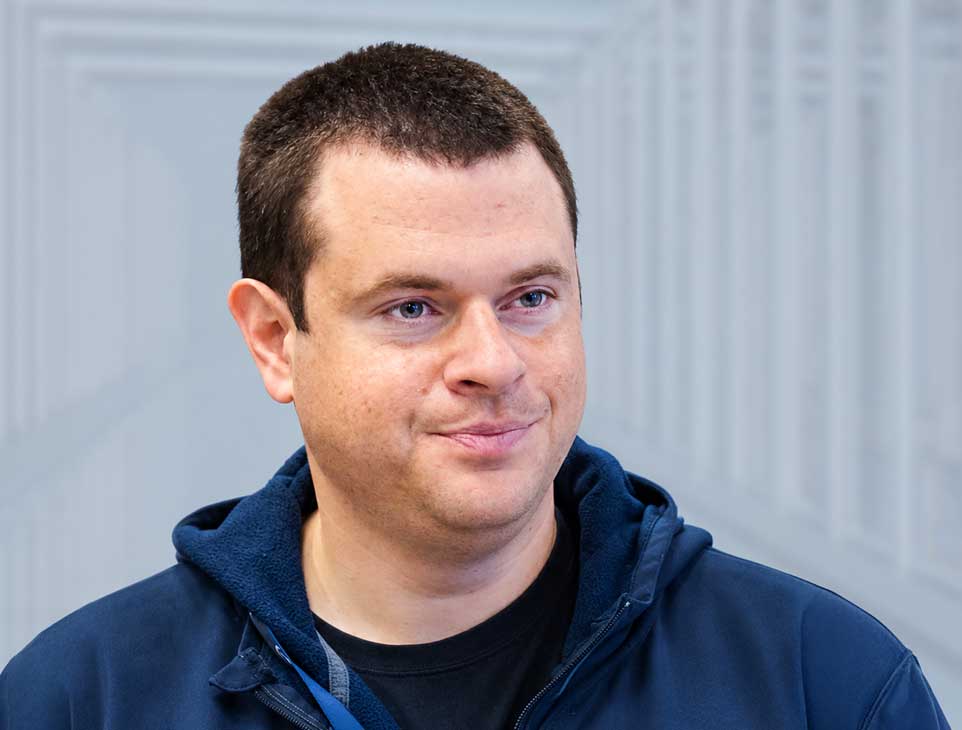
לירז מודריק

מרצה אורח, ד"ר

נתונים ביוגרפיים

תואר ראשון (בהצטיינות, בתכנית המצוינות גבהים) ודוקטורט (במסלול ישיר), שניהם בהנדסת אווירונאוטיקה וחלל מהטכניון, בשנים 2018 ו-2023, בהתאמה. מפתח אלגוריתמי ניווט ברפאל מערכות לחימה מתקדמות, בשנים 2015-2018. משתלם בתר-דוקטורט במסגרת מלגת המועצה הלאומית האמריקנית למחקר (NRC), במחלקה להנדסת מכונות ואווירונאוטיקה וחלל בבית הספר לתארים מתקדמים של הצי האמריקני, מונטריי, קליפורניה, ארה"ב, בשנים 2024-2026. מרצה אורח בטכניון משנת 2026.

זוכה פרס מרחב (2019), מלגת גוטווירט למצוינות בלימודי תארים מתקדמים (2019/20) ותשעה פרסי מתרגל מצטיין בקורסים "מערכות דינמיות" ו"תורת הבקרה" (2017/18 עד 2021/22).
תחומי מחקר עיקריים

מחקרו משלב בין תורת השערוך, אופטימיזציה ובקרה אופטימלית, עם יישומים במערכות תעופה וחלל של כלי בודד ושל כלים מרובים. תחומי עניין נוכחיים כוללים:

  • שערוך בייסיאני ועקיבה אחר מטרות מרובות, כולל מסנני חלקיקים ושיטות מונטה קרלו מבוססות שרשראות מרקוב (MCMC)
  • שערוך מבוזר ושיתופי בצוותים של כלים מרובים
  • תכנון תנועה מבוסס אופטימיזציה, כולל פרמטריזציה של מסלולים באמצעות פולינומי ברנשטיין ואופטימיזציה של מסלולי צופים לאיכון ממדידות כיוון בלבד
  • אופטימיזציה מבוססת תורת הבקרה ואופטימיזציה מבוזרת, כולל תכן אלגוריתמים מבוסס ליאפונוב וחיפוש שיווי משקל נאש מוכלל בזמן מוגדר מראש
  • הנחיה סטוכסטית של טילים, תוך איחוד השערוך וההנחיה במסגרת תורת ההחלטות הבייסיאנית

פרסומים נבחרים

  1. L. Mudrik, I. Kaminer, S. Kragelund, and A. Clark, "Saddle Point Evasion via Curvature-Regularized Gradient Dynamics," IEEE Control Systems Letters, Vol. 10, pp. 625-630, 2026.
  2. L. Mudrik and Y. Oshman, "Unified Estimation–Guidance Framework Based on Bayesian Decision Theory," AIAA Journal of Guidance, Control, and Dynamics, Vol. 49, No. 7, pp. 1870-1882, July 2026.
  3. L. Mudrik and Y. Oshman, "Comprehensive Approach to Directly Addressing Estimation Delays in Stochastic Guidance," AIAA Journal of Guidance, Control, and Dynamics, accepted.
  4. A. Sciacchitano, L. Mudrik, S. Kragelund, and I. Kaminer, "Multi-UAV Trajectory Optimization for Bearing-Only Localization in GPS-Denied Environments," AIAA Journal of Guidance, Control, and Dynamics, accepted.
  5. L. Mudrik and Y. Oshman, "Bang-Bang Evasion: Its Stochastic Optimality and a Terminal-Set-Based Implementation," AIAA Journal of Guidance, Control, and Dynamics, accepted.

For a complete and up-to-date list of publications, see Google Scholar: https://scholar.google.com/citations?user=aJxxN3gAAAAJ&hl=en

למידע נוסף
נא למלא את הפרטים

"*" אינדוקטור שדות חובה

שדה זה מיועד למטרות אימות ויש להשאיר אותו ללא שינוי.
**שדות חובה מסומנים בכוכבית